Роботизированная инвентаризация полезна, когда склад регулярно тратит время на поиск палет и исправление расхождений между фактическим размещением и WMS. Робот собирает наблюдения, компьютерное зрение распознаёт маркировку и объекты, а система сопоставляет их с учётом. Успешный пилот заканчивается проверенными расхождениями и понятным процессом исправления.
Начните с одной зоны и определите, что именно проверяется: занятость адреса, ID палеты, SKU или количество единиц внутри. Прочитанный штрихкод палеты не доказывает количество коробок под непрозрачной упаковкой. Разные задачи требуют разной проверки и оборудования.
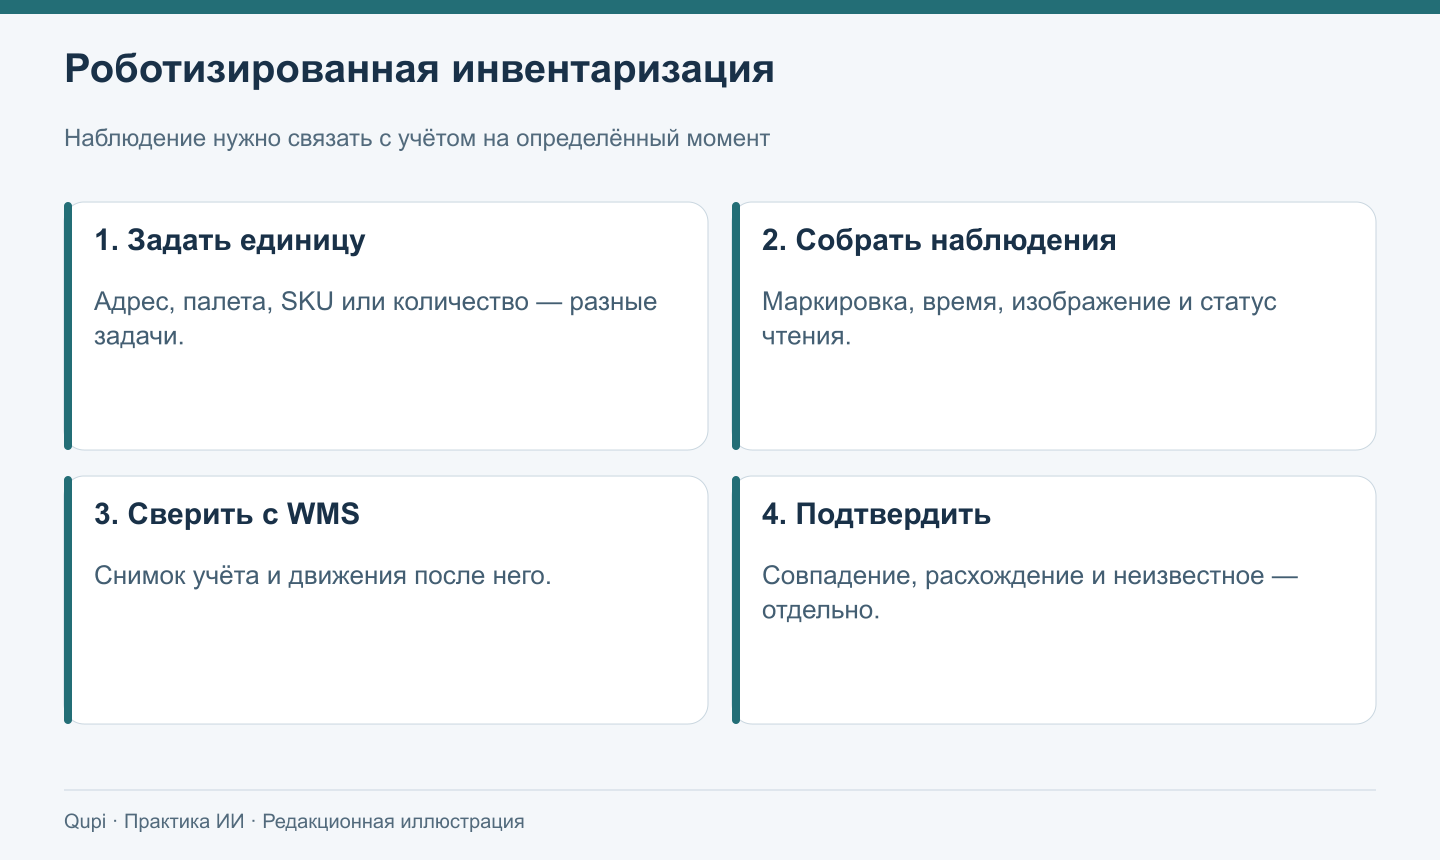
Оригинальная схема. Автоматическое наблюдение и подтверждённая корректировка учёта — отдельные этапы.
Реальные кейсы: Maersk и «СТА Карго»
Maersk Growth описала пилот Dexory по автономному сбору складских данных и инвентаризации. Dexory указывает площадки Kettering и Tamworth в Великобритании и сообщает об экономии более 40 часов в неделю на циклических пересчётах, а также о достижении 100% точности учёта в описанном внедрении. Это показатели поставщика для конкретного кейса, а не гарантия для другого склада. Публикация Maersk Growth, кейс Dexory.
Другой пример — робот Яндекс Роботикс у «СТА Карго». По публикации разработчика, систему дорабатывали под слепые зоны и разные форматы маркировки; она сравнивала содержимое ячеек с WMS. Разработчик сообщает о росте точности данных с 89% до 96%, а объёма заполненных и проверенных данных в WMS — с 50% до 90%. Автоматическая блокировка соседних ячеек для крупного груза в этом тексте описана как перспектива, а не уже достигнутый результат. Кейс Яндекс Роботикс.
Эти примеры показывают реальную задачу для бизнеса: связать наблюдение с учётом и действиями сотрудников. Методики расчёта показателей из разных кейсов нельзя считать одинаковыми без дополнительных сведений.
Шаг 1. Определите единицу сверки
Выберите пару «адрес — идентификатор палеты» для первого этапа. Опишите пустой адрес, занятый адрес, нечитаемую маркировку и адрес, до которого робот не добрался. Эти состояния нельзя объединять в «товар не найден».
Для крупногабаритных грузов отдельно укажите, может ли один объект занимать несколько позиций. Для хранения в глубину проверьте, какие ряды доступны наблюдению. Возможность видеть передний груз не доказывает содержимое заднего ряда.
Согласуйте перечень целевых адресов до заезда робота. Тогда исключённые из маршрута сложные места не исчезнут из отчёта незаметно. Покрытие должно считаться от запланированной зоны, а не от удачно прочитанных этикеток.
Шаг 2. Подготовьте адреса и маркировку
Проверьте уникальность адресов, расположение этикеток, читаемость кодов и соответствие справочнику. Система должна понимать, какой код относится к месту хранения, а какой — к палете или товару.
Соберите фотографии типичных и сложных ситуаций: блестящая плёнка, повреждённая этикетка, несколько кодов рядом, перекрытый груз. Попросите поставщика показать обработку именно этих случаев. Сам факт поддержки OCR не подтверждает распознавание всех ваших этикеток.
Не переносите рекламную производительность на весь склад. Реальное время включает движение, ожидание проходов, повторные чтения, зарядку и разбор исключений.
Шаг 3. Зафиксируйте время WMS и наблюдений
Сверка движущегося склада требует времени события. Если в 09:00 WMS показывает палету на A02, а в 09:04 её законно переместили, наблюдение в 09:05 не должно создавать ложную недостачу.
На первом пилоте можно согласовать короткое окно без перемещений в небольшой зоне. Для работающего склада используют журнал движений, временные отметки и правила повторной сверки. Метод согласуют с владельцем WMS и операционным руководителем.
Сохраните неизменный снимок учёта, время сканирования и ID запуска. Без этого спор «робот увидел другое» сложно проверить задним числом.
Шаг 4. Разберите учебные восемь адресов
В CSV сверки склада восемь вымышленных адресов. Для примера явно задано отсутствие перемещений после снимка WMS. A01, A07 и A08 совпали. На A02 другая палета; A03 подтверждённо пуст при ожидаемом грузе; A04 занят при пустой записи WMS. A05 не удалось прочитать, A06 не посещён.
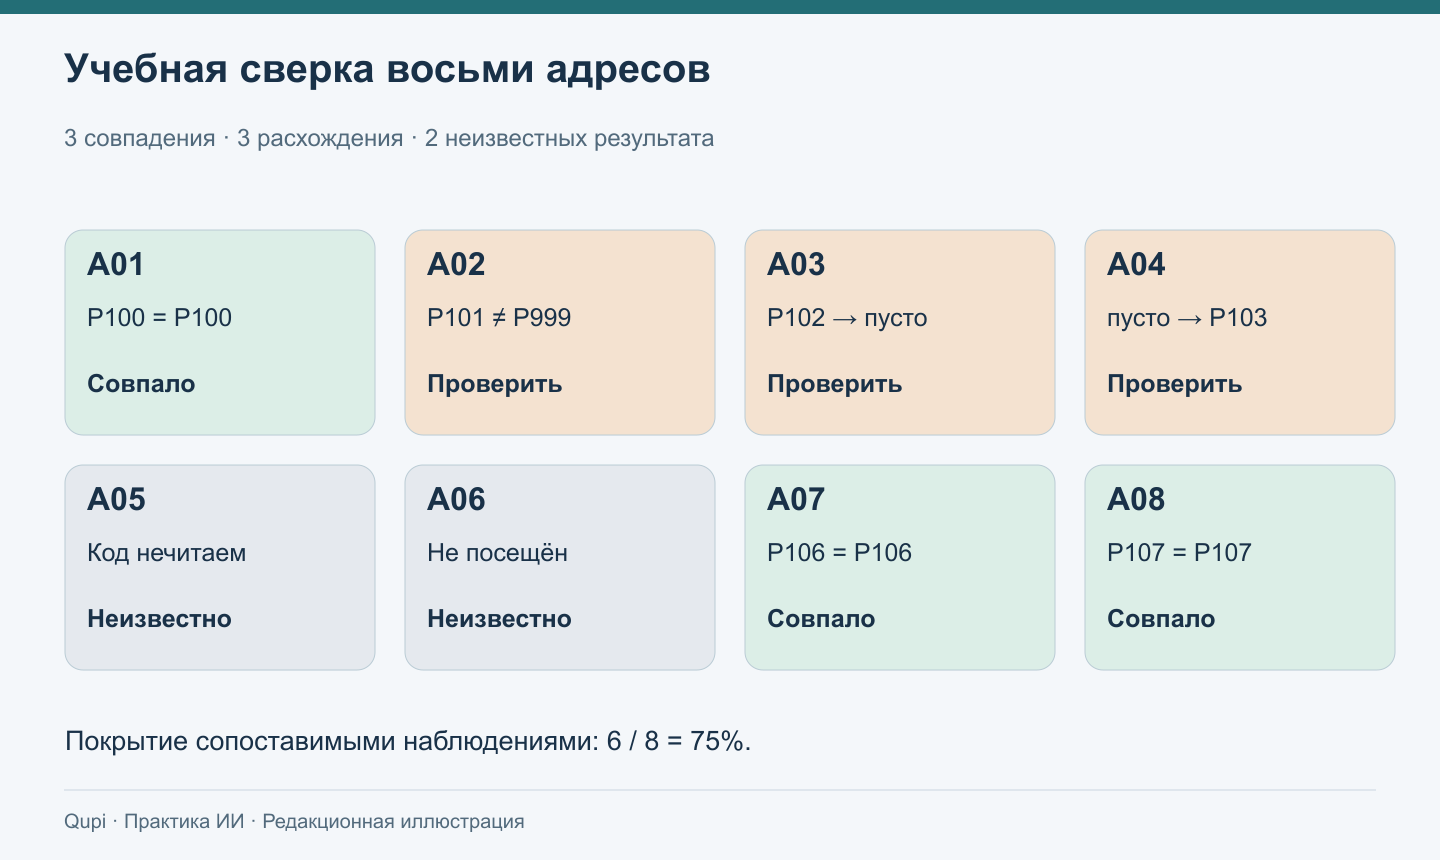
Учебная карта. Неизвестные адреса показаны отдельно и не включены в подтверждённые совпадения.
| Показатель | Расчёт | Значение |
|---|---|---|
| Посещено | 7 / 8 | 87,5% |
| Можно сопоставить | 6 / 8 | 75% |
| Совпало среди сопоставимых | 3 / 6 | 50% |
| Расхождения для проверки | A02, A03, A04 | 3 |
| Нет результата сверки | A05, A06 | 2 |
50% — доля совпадения учёта и наблюдения в учебных данных. Это не точность распознавания робота. Чтобы оценить распознавание, нужна независимая проверка правильности самих наблюдений.
Шаг 5. Используйте ИИ для подготовки очереди исключений
Простое соединение таблиц выполняется обычным запросом или скриптом. Языковая модель полезна для подготовки понятных карточек, группировки причин и поиска недостающих оснований. Не объявляйте каждую операцию сравнения «ИИ».
Сверь warehouse-reconciliation-demo.csv.
Статусы unreadable и not_visited означают неизвестный результат.
confirmed_empty означает подтверждённое пустое место.
Проверь время наблюдения и движения после снимка WMS.
Выдай совпадения, расхождения и отдельную очередь неизвестных.
Для расхождений укажи адрес, ожидаемый и наблюдаемый ID,
источник и действие сотрудника. WMS автоматически не исправляй.
Посчитай покрытие отдельно от доли совпадений.
Результат A02: «ожидали P101, наблюдали P999; проверить оба идентификатора и журнал перемещений». Недопустимый вывод: «P101 украдена». Расхождение может возникнуть из-за неверной привязки, задержки учёта или ошибки чтения.
Шаг 6. Подтвердите и закройте расхождения
Сотрудник проверяет физическое место, код, журнал операций и связанное изображение. Затем выбирает действие: исправить маркировку, провести перемещение, повторить чтение или оформить корректировку по принятому порядку.
Запишите причину, ответственного и подтверждение закрытия. Один и тот же открытый случай при ежедневном сканировании не должен считаться новым найденным дефектом каждый день.
Для нечитаемых этикеток создайте очередь улучшения маркировки. Для непосещённых мест — очередь восстановления покрытия. Эти задачи могут дать больше пользы, чем дополнительные красивые отчёты о «цифровом двойнике».
Шаг 7. Сравните полный процесс с ручной проверкой
Измерьте время от начала задания до закрытия исключений, а не только скорость движения робота. Учитывайте подготовку зоны, поддержку системы, зарядку и работу людей. Сравнение проводят на одинаковой единице учёта и сопоставимой сложности адресов.
Отдельно покажите покрытие зоны, правильность наблюдений по независимой выборке, число подтверждённых расхождений и долю повторных проблем. Для экономики учитывайте подписку, интеграцию, разметку и обслуживание оборудования.
Начать можно с ручной контрольной сверки и структурированных фото выбранных адресов. Такой этап проверяет маркировку и процесс исправлений до закупки робота. Он не заменяет испытание автономной навигации на реальном объекте.
Расчёты всех шести учебных CSV можно воспроизвести скриптом Python без внешних библиотек. Сохраните скрипт и CSV в одну папку и запустите python3 check-fleet-warehouse-demo.py. Скрипт проверяет арифметику примеров; он не оценивает безопасность оборудования.
Частые вопросы
Можно ли посчитать товар внутри закрытой палеты?
Распознавание внешнего кода этого не доказывает. Нужно отдельно подтвердить поддерживаемый способ подсчёта, видимость товара и соответствие справочнику упаковки.
Что лучше: робот или дрон?
Выбор зависит от высоты, проходов, глубины хранения, маркировки и допустимой организации движения. Сравнивайте на одних адресах и одинаковых критериях покрытия, а не по максимальной скорости из разных презентаций.
Должен ли робот автоматически менять остатки?
Первый пилот лучше ограничить наблюдением и очередью подтверждения. Автоматическую запись в WMS вводят отдельно, с правами доступа, журналом действий и проверенными условиями корректировки.
Что читать дальше
Дроны для инвентаризации, видеоаналитика складских пересечений, другие применения ИИ в логистике.
Исследование проверено 26 октября 2026 года. Кейсы приведены по публикациям участников внедрения; учебные адреса и результаты не относятся к Maersk или «СТА Карго».
Больше задач и инструментов
В каталоге «Купи ИИ» можно познакомиться с инструментами для текстов, поиска, изображений, видео и кода.
Выбрать нейросеть под задачу